


Hava LiDAR-I II hissə: İnteqrasiya olunmuş sistemlər

Biz birinci hissədə havadan lazer skanlama (Airborne Laser Scanning — ALS) metodunun əsas prinsipləri nəzərdən keçirilmişdi. Nəticə olaraq müəyyən etdik ki, ALS özündə naviqasiya komponentini və lazer skanlama qurğusunu birləşdirən çoxsensorlu sistemdir.
GNSS qəbuledicisi və İnersial Ölçmə Sistemi (IMU), daşıyıcı platformanın dəqiq mövqeyi və orientasiyası haqqında məlumat təmin edir. Lazer skanerinin özü də əslində iki əsas komponentdən - skanlama və məsafəölçmə (ranging) bloklarından ibarət çoxsensorlu sistemdir. Bütün bu komponentlər birlikdə tam ALS sistemini formalaşdırır. Bu sistem topoqrafiya, bitki örtüyü, binalar, su hövzələri və elektrik xətləri kimi infrastrukturların sıx 3D nöqtə buludlarını əldə etməyə imkan verir. Lazer impulslarının bitki örtüyündən keçərək yer səthinə çata bilməsi — hava LiDAR-ını rəqəmsal yüksəklik məlumatlarının əldə edilməsində əsas texnologiyaya çevirib. Bu məlumatlar milli və transsərhəd miqyaslı rəqəmsal relyef modellərinin yaradılması üçün əsas məlumat mənbələrindən biridir. Məsələn, ağaclar, binalar, küçə kanyonu və ot örtüyü olan mürəkkəb bir səhnəni nəzərdən keçirək. Bu vəziyyət Şəkil 1(a)-da sxematik şəkildə göstərilmişdir.

Stereo örtülmə problemini azaltmaq və sıx tikililərlə əhatə olunmuş şəhər ərazilərində şaquli fasadların 3D modelini yaratmaq üçün müasir təsvir əsaslı sensor sistemlərində standart nadir kameralarla yanaşı maili (oblique) kameralardan da istifadə olunur. Geniş yayılmış çoxkameralı konfiqurasiyaya bir nadir kamera və 45° bucaq altında istiqamətləndirilmiş dörd maili kamera daxildir:
Ön istiqamətli kamera (Front);
Arxa istiqamətli kamera (Back);
Sol istiqamətli kamera (Left);
Sağ istiqamətli kamera (Right).
Şəkil 1(c)-də iki binadan ibarət sxematik görüntü nümunəsində nadir və maili təsvirlərin birlikdə istifadəsinin stereo örtülməni əhəmiyyətli dərəcədə azaltdığı göstərilir. Burada diqqət yetirilməli məqam odur ki, nadir və maili təsvirlərin vahid koordinat sistemində birgə orientasiyasının hesablanması yalnız nadir təsvirlərdən istifadə edilən vəziyyətlə müqayisədə daha mürəkkəbdir. Bunun əsas səbəbi maili təsvirlərdə miqyas fərqlərinin daha kəskin olmasıdır.
LiDAR və kamera sistemlərinin inteqrasiyası
Aşağıdakı cədvəldə dörd istehsalçının müasir sensor sistemlərindən seçilmiş nümunələr təqdim olunur:
Hexagon / Leica Geosystems
RIEGL Laser Measurement Systems
Vexcel Imaging
Teledyne Geospatial
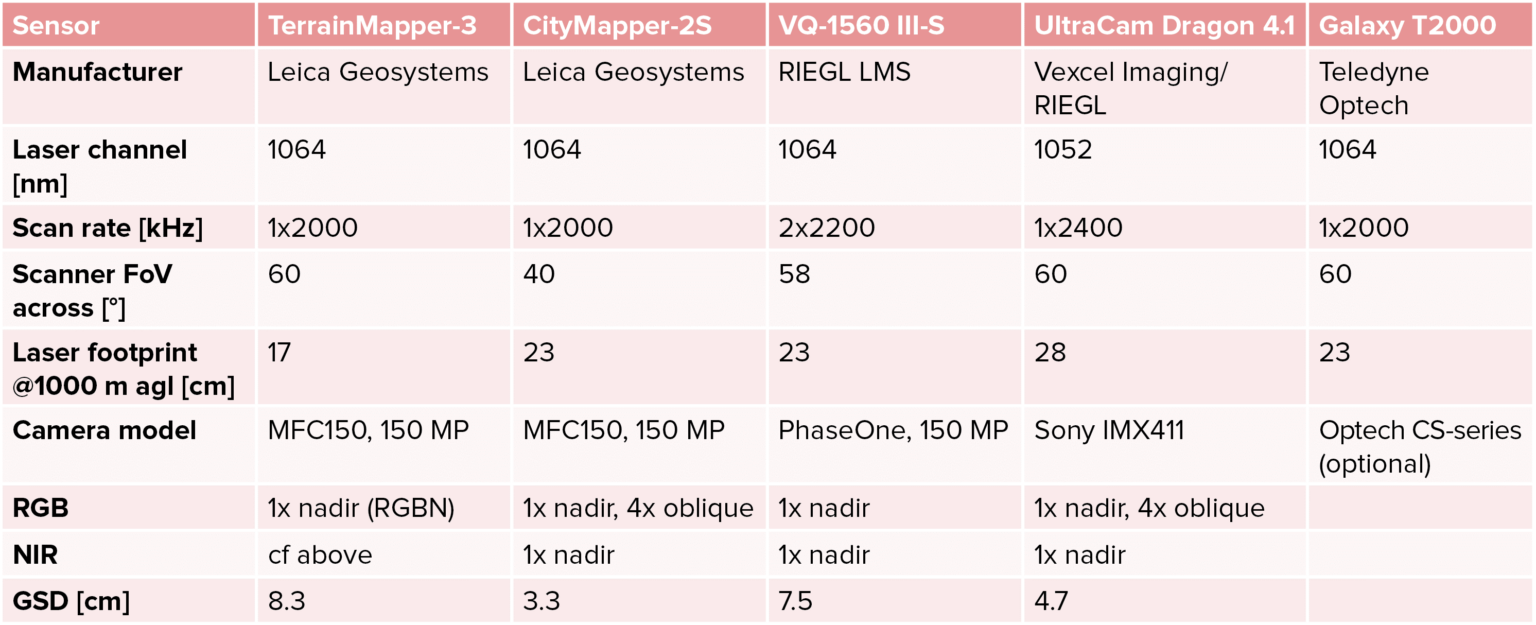 Cədvəldə göstərilən bütün sensor sistemləri təxminən 1064 nm dalğa uzunluğunda işləyən Nd:YAG lazerindən istifadə edir. Nd:YAG — neodimium qatqılı itrium-alüminium qranat kristalı əsasında hazırlanmış lazer növüdür. Bu sistemlərdə lazer impulslarının təkrarlanma tezliyi (Pulse Repetition Rate — PRR) saniyədə 2 milyon impuls və ya daha yüksək ola bilər (2 MHz və daha çox). Bu sistemlərin hamısı bir və ya bir neçə rəqəmsal aerokameranın inteqrasiyasını dəstəkləyir. İstifadə olunan kameralar aşağıdakı spektral diapazonlarda məlumat əldə edə bilər:
RGB — qırmızı, yaşıl və mavi kanallar əsasında rəngli təsvir;
NIR — yaxın infraqırmızı diapazon;
RGBN — RGB rəng kanalları ilə yanaşı yaxın infraqırmızı kanal.
Əksər sistemlərdə kameralar və LiDAR qurğusu bir-biri ilə sıx inteqrasiya olunur. Bununla yanaşı, lazer skanerinin skanlama trayektoriyası aerokameraların çəkdiyi təsvirlərin əhatə sahəsinə uyğunlaşdırılır. Bu inteqrasiya nəticəsində lazer ölçmələri ilə aerofotoşəkillər arasında daha yaxşı məkan uyğunluğu əldə edilir. Beləliklə, həndəsi məlumatları və təsvirlərdən alınan spektral məlumatları birləşdirərək daha əhatəli 3D modellər yaratmaq mümkün olur.
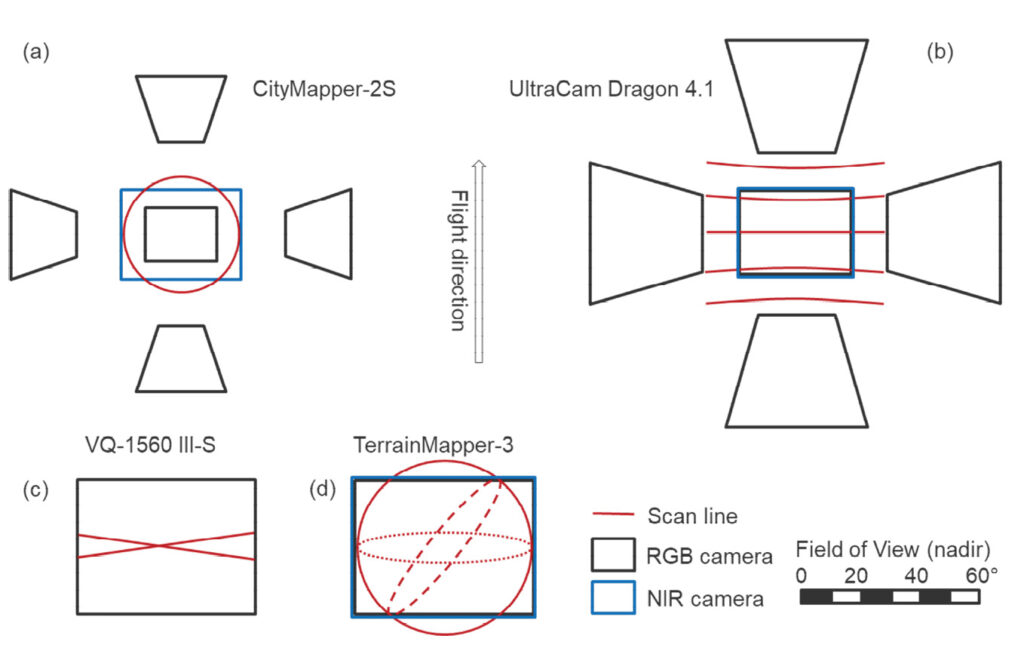
Aşağıdakı Şəkildə seçilmiş sensor sistemləri üçün lazer skanlama sxemi ilə aerofotoşəkillərin əhatə sahələri arasındakı uyğunluq göstərilir.
Leica TerrainMapper-3
Leica TerrainMapper-3 sistemi bir LiDAR qurğusunu və 150 meqapiksellik RGBN aerokamerasını vahid sistemdə birləşdirir.Sistem dar lazer şüası ilə işləyir. Yer səthindən 1000 m uçuş hündürlüyündə (AGL — Above Ground Level) lazer nöqtəsinin yerə düşən izinin diametri 17 sm təşkil edir. Eyni hündürlükdə təsvirlərin yerüstü məkan ayırdetmə məsafəsi (GSD — Ground Sampling Distance) 8,3 sm olur. İkiqat paz formalı Risley prizması vasitəsilə yaradılan skanlama sxemi dairəvidir. Bu dairənin diametri RGBN təsvirlərinin en istiqamətindəki 60°-lik görüş sahəsini (FOV — Field of View) tam əhatə edir (Şəkil 2(d)).
RIEGL VQ-1560 III-S
RIEGL VQ-1560 III-S iki kanallı lazer sistemidir. İki lazerin hər biri saniyədə 2,4 milyon impuls tezliyi ilə işləyir. Hər iki lazerin şüaları dördtərəfli çoxbucaqlı güzgü çarxı vasitəsilə istiqamətləndirilir və yer səthində X formalı skanlama sxemi yaradır. İki skan xətti yer səthinə nəzərən ±14° bucaq altında meyilləndirilir. Bu konfiqurasiya nöqtələrin yer səthində optimal paylanmasını təmin etmək, həmçinin şaquli aşağıya — nadir istiqamətində, yanlara, eləcə də müəyyən qədər irəli və geriyə baxışlar əldə etmək məqsədi daşıyır (Şəkil 2(c)). Sistemin en istiqamətindəki 58°-lik görüş sahəsi inteqrasiya edilmiş Phase One 150 MP RGB kamerasının təsvir əhatəsinə uyğunlaşdırılıb.
Həm Leica TerrainMapper-3, həm də RIEGL VQ-1560 III-S sistemlərində inteqrasiya edilmiş kameralardan əsasən 3D lazer nöqtə buludunun rəngləndirilməsi üçün istifadə olunur. Bu proses lazer nöqtələrinə təsvirlərdən uyğun rəng məlumatlarının verilməsini təmin edir və nöqtə buludunun vizual şərhini asanlaşdırır. Bununla yanaşı, kameralardan klassik aerofotogrammetriya üsulu ilə rəqəmsal ortofotoların yaradılması üçün də istifadə edilə bilər.
Lakin hər iki sistem yalnız nadir istiqamətində çəkiliş aparan kameralardan istifadə etdiyinə görə, MVS və DIM metodları vasitəsilə müstəqil 3D nöqtə buludunun yaradılması zamanı əvvəlki bölmədə izah edilən stereo örtülmə problemi meydana çıxır. Bu hal Şəkil 1(b)-də də göstərilib. Lazer nöqtə buludunu fasad nöqtələrini də əhatə edən, tam və boşluqsuz təsvir əsaslı nöqtə buludu ilə tamamlamaq üçün maili aerofotoşəkillərdən istifadə etmək lazımdır.
Leica CityMapper-2
Leica CityMapper-2 şəhər ərazilərinin üçölçülü məlumatlarının toplanması üçün hazırlanıb. Sistem 2 MHz tezlikli LiDAR qurğusunu və altı MFC150 aerokamerasını birləşdirir. Kameraların yerləşməsi belədir:
İki kamera — RGB və NIR — nadir istiqamətində, yəni şaquli aşağıya baxır.
Dörd RGB kamera maili yerləşdirilib və müvafiq olaraq irəli, geriyə, sola və sağa istiqamətlənib.
LiDAR qurğusunun quruluşu Leica TerrainMapper-3 sistemindəki quruluşa uyğundur. Məqalədə göstərilən Leica CityMapper-2S sistemində dairəvi skanlama sxemi NIR nadir təsvirinin yerüstü əhatə sahəsinə uyğunlaşdırılıb. Bu təsvirin en istiqamətindəki görüş sahəsi 40° təşkil edir. Şəkil 2(a)-da göründüyü kimi, RGB təsvirinin yer səthində əhatə etdiyi sahə NIR təsvirinin əhatə sahəsindən 1,6 dəfə kiçikdir. Nadir və maili kameraların birlikdə istifadəsi həm təsvirlərdən, həm də lazer skanlarından ayrı-ayrılıqda əhatəli 3D nöqtə buludları yaratmağa imkan verir. Bu məlumat mənbələrinin bir-birini tamamlaması nəticəsində mənbələrdən birində mövcud olan boşluqlar digər mənbənin məlumatları ilə doldurula bilər.
Dairəvi skanlamanın üstünlükləri və məhdudiyyətləri
Dairəvi skanlama sxeminin çatışmazlıqlarından biri nadir istiqamətində birbaşa baxışların olmamasıdır. Bu cür baxışlar dar küçə kanyonlarında yerləşən obyektlərin aşkarlanması üçün faydalıdır. Digər tərəfdən, konusvari skanlama mexanizminin sabit nadirdənkənar bucağı lazer şüalarının bütün azimut istiqamətlərində maili şəkildə yönəldilməsinə imkan verir. Uçuş zolaqları arasında uyğun 50° yan örtüşmə təmin edildikdə, binaları həm lazer skanları, həm də aerofotoşəkillər vasitəsilə bütün tərəflərdən qeydə almaq mümkün olur.
Vexcel Imaging UltraCam Dragon 4.1
Vexcel Imaging şirkətinin UltraCam Dragon 4.1 sensor sisteminin əsasını geniş tətbiq təcrübəsinə malik UltraCam kamera ailəsi təşkil edir.
Sistem aşağıdakı kameralardan ibarətdir:
İki eyni ölçülü nadir kamera — RGB və NIR;
Dörd maili kamera.
Şəkil 2(b)-də göstərilən sistemin nadir kamerasında 50 mm fokus məsafəli obyektiv istifadə olunur. Kameranın görüş sahəsi en istiqamətində 36,8°, uçuş istiqamətində isə 27,9° təşkil edir. Sistem əlavə olaraq 2,4 MHz impuls təkrarlanma tezliyi ilə işləyən RIEGL VQ-680 OEM lazer skaneri ilə təchiz olunub. Skaner beştərəfli çoxbucaqlı güzgü çarxından istifadə edir. Çarxın hər bir güzgü səthi qonşu səthə nisbətən müəyyən qədər meyilləndirilib. Birinci güzgü səthi lazer şüalarını şaquli aşağı istiqamətləndirir və uçuş zolağının orta hissəsində nadir baxışlarını təmin edir. Digər dörd güzgü səthi şüaları müvafiq olaraq 20° və 40° bucaqlarla irəli və geriyə yönəldir (Şəkil 2(b)). Skanerin en istiqamətindəki görüş sahəsi 60° olduğuna görə, güzgü çarxının bir tam dövrü nəticəsində beş skan xətti yaranır. Bu xətlər UltraCam kameralarının nadir təsvirlərini tam əhatə edir və hətta onların əhatə sərhədlərindən kənara çıxır.
Beləliklə, skanlama sxemi həm şaquli, həm də maili lazer skanlamasının üstünlüklərini birləşdirir və sistemin nadir-maili kamera konfiqurasiyasını optimal şəkildə tamamlayır. Leica CityMapper-2 sistemində olduğu kimi, bu quruluş da lazer nöqtə buludunun rəngləndirilməsi üçün əlverişlidir. Eyni zamanda LiDAR və təsvirlər əsasında əldə edilən nöqtə buludlarının bir-birindəki boşluqları tamamlamasına imkan verir.